人工智能教学机器人/ROS

高校实验室建设与元宇宙数字化教学实践中心

打造支撑“教学+科研+创新”多层次高校实验室一站式解决方案
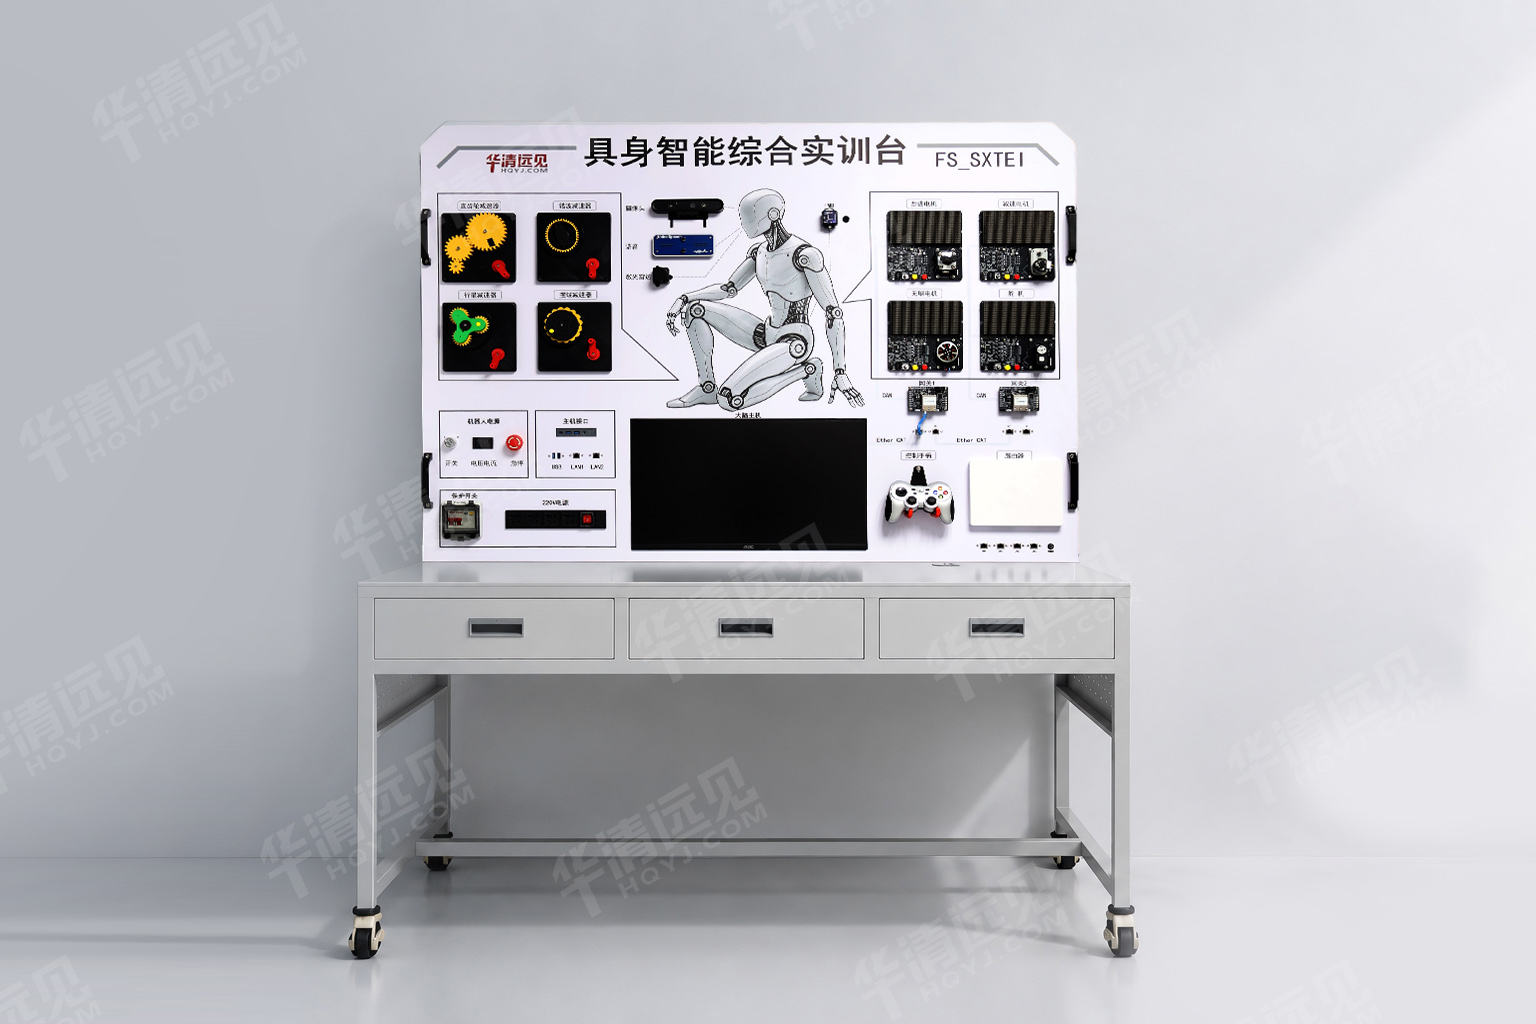
具身智能综合实训台
FS_EISXT
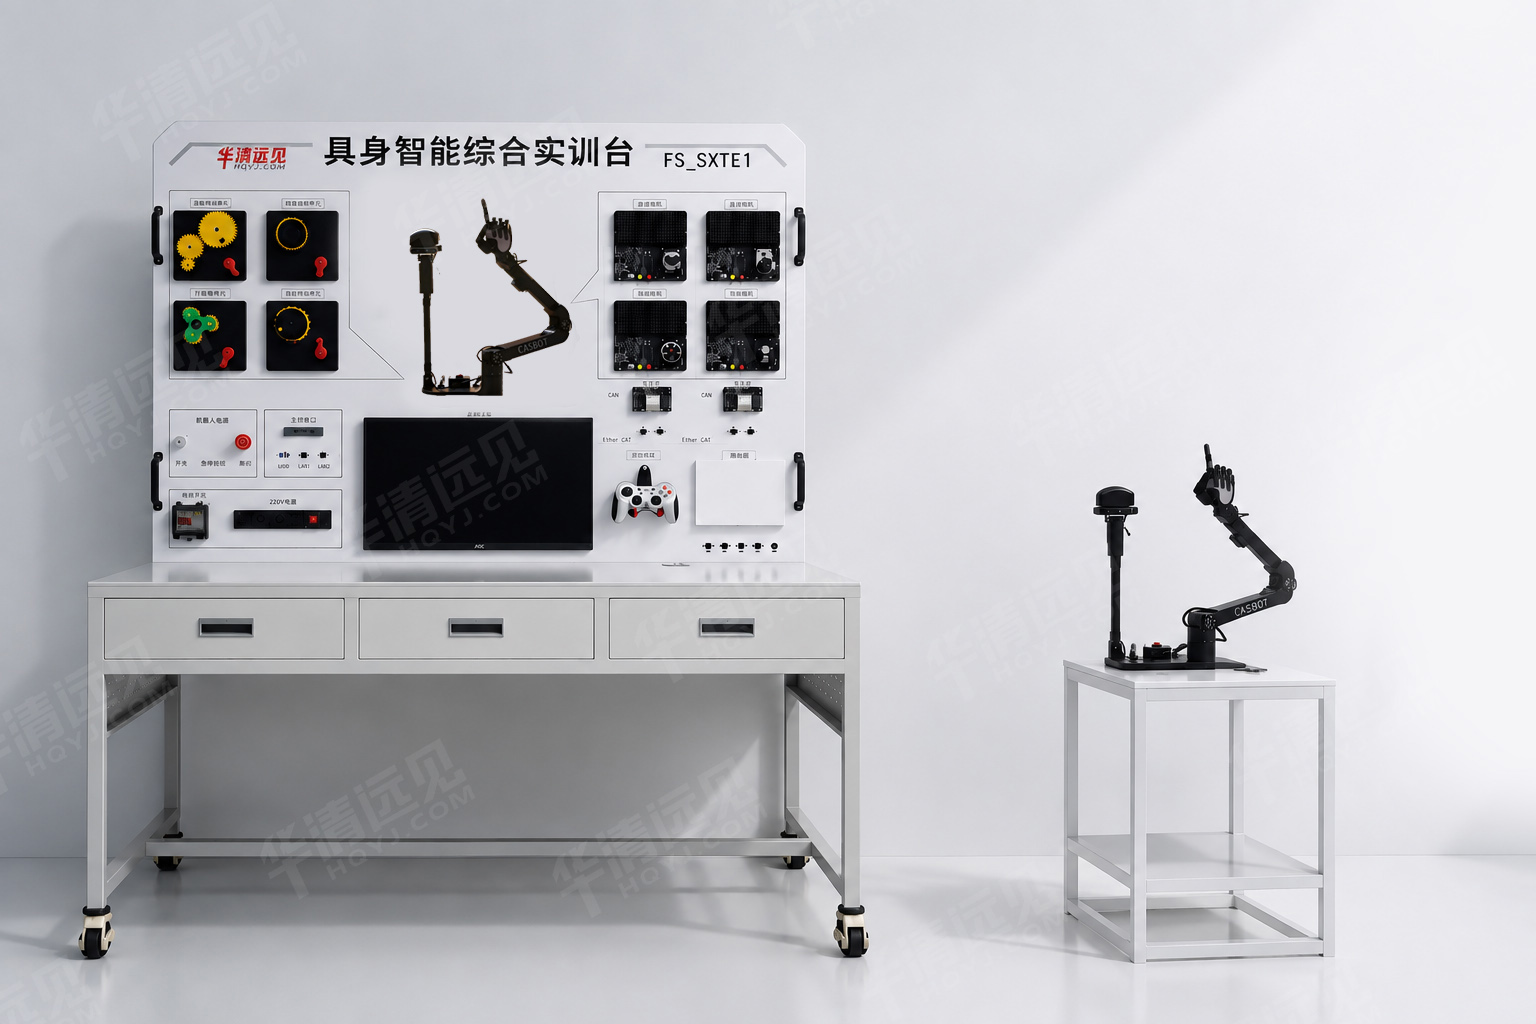
具身智能底层教学通用实训平台,将机器人核心硬件拆解为独立实训模块,可操作、可调试、可编程、可联动,覆盖从硬件认知到闭环控制的全链路实践。可搭配虚拟仿真,适配人形机器人/机器狗/灵巧手等整机设备,贯通“运动控制-算法开发-仿真实训-真机验证”多层级实践教学
  • 设备介绍
  • 系统结构
  • 设备项目
设备概述

越来越多具身智能设备逐步进入高校实验室,但课却开不起来——算法学生不懂硬件通信,自动化学生缺乏AI部署经验,十几万的真机学生不敢拆练,而传统教学按学科切割,电机、传感、通信、AI各成孤岛,学生学完串不成完整系统。从代码到关节转动,隔着驱动、传动、感知、通信、计算一整条链路,这条链路在教学中长期断裂。


华清远见FS_EISXT具身智能综合实训台,正是为解决这些痛点而生。它不是整机展示设备,而是面向具身智能底层教学的通用实训平台。它的核心设计逻辑是:把机器人拆开教。 将机器人核心硬件——四类典型关节电机、五类减速器传动认知模块、各类传感器、深度相机、激光雷达、IMU惯性测量单元、语音交互模组、EtherCAT转CAN通信模块及边缘计算终端——拆解为独立的实训模块。


具身智能综合实训台将机器人核心硬件拆解为可观察、可操作、可调试、可联动的实训模块,让学生从底层开始理解具身智能系统的构成逻辑,亲手完成从感知到执行的全闭环实验。支持电机控制与闭环调节、传感器数据采集与融合、底层通信链路调试、边缘AI推理部署、虚实结合综合项目开发。一台设备覆盖机器人底层硬件认知、机电控制、多源感知、通信集成、智能应用五个教学层次。


产品特色

1. 模块化硬件设计:将机器人核心硬件(关节电机、减速器、传感器、多模态交互模块、通信模块、边缘计算终端)拆解为独立实训模块,可操作、可调试、可编程、可联动,覆盖从硬件认知到闭环控制的全链路实践。


2. 多源感知与交互:集成深度相机、激光雷达、IMU惯性测量单元、麦克风与喇叭套件,支持视觉感知、距离感知、姿态感知、语音交互等多源感知融合实验。


3. 典型关节驱动与传动认知:集成步进电机、直流电机、舵机、无刷电机四类典型执行机构,配套驱动、显示与闭环测速单元,支持PWM调速、速度检测、闭环调节等实验;配备谐波减速器、行星减速器等常见类型,直观对比结构与传动特性。


4. 底层通信与边缘计算:搭载EtherCAT转CAN通信模块,贴近真实机器人底层控制架构,支持控制指令下发、状态数据读取、通信链路转换、关节协同控制等实验;配备边缘计算终端,支持视觉识别、数据处理、状态监控和综合项目演示等AI推理任务。


5. 标配虚拟仿真系统:1:1数字孪生精准复刻真实机器人,内置高保真动力学模型,覆盖YOLO检测、PPO强化学习、大模型语音交互等核心场景;专为高校机房优化,常规CPU即可弹性调度4-32路并发训练环境,实现“一人一工位、人人可上手”。


6. 虚实融合教学闭环:仿真环境支持算法验证、参数调试、策略迭代——零损耗、零风险、可无限重置;验证通过后一键迁移至实训台硬件实测,再部署至整机真机验证,贯通“仿真→实训→真机”完整闭环。


7. Sim2Real真机迁移:支持将仿真中训练调试完成的算法与代码一键导出,直接部署至实体机器人运行,打通从虚拟训练到物理验证的关键环节。


8. 多整机设备适配:已适配多厂家的人形机器人、四足机器狗、灵巧手等整机设备,同一套接口、同一套工具链、同一套教学逻辑,从零部件认知到整机部署贯通教学。


9. 递进式教学路径:支撑从大一到大四的完整教学周期——基础阶段开展电机控制、传感器采集、通信调试;综合应用阶段开展人脸识别、姿态估计、语音交互、环境感知等项目;创新拓展阶段结合仿真与整机完成Sim2Real迁移、多设备联动及综合项目开发。


10. 完整课程与教辅资源:配套1500余讲人工智能与具身智能全栈课程,涵盖Python、PyTorch、机器学习、深度学习、计算机视觉、NLP、语音识别、多模态大模型、ROS2、运动控制、强化学习等核心技术模块,并提供实验指导书、教学PPT、工程源码、项目案例库等即用型教辅材料,教师无需从零搭建课程体系。


11. 持续迭代与生态扩展:软件系统支持持续升级,支撑高校课程随产业需求动态更新;可灵活扩展桌面/商用机器狗、机器人、灵巧手等多种具身智能载体,满足不同教学与科研场景需求。


12. 全链条实验室支撑:作为华清远见“硬件+仿真+课程+师资”四位一体具身智能实验室方案的核心组成部分,支撑高校建成“能教学、能实训、能科研、能产出”的具身智能人才培养体系。


系统结构图
综合项目案例介绍

1. 电机驱动与控制实验


2. 减速器传动认知实验


3. 多源感知与传感器融合实验


4. 语音交互与多模态人机交互实验


5. 底层通信与工业控制实验


6. 边缘AI推理与视觉应用实验


7. 基于深度视觉的人脸识别与身份认证交互系统


8. 多模态人机交互与智能响应系统


9. 基于深度视觉的人体姿态识别与动作意图理解系统


10. 边缘AI视觉感知与机器人动作响应系统


11. 雷达与视觉融合的环境感知与安全预警系统


12. 机器人关节驱动状态监测与智能诊断系统


13. 机器人底层通信与关节协同控制系统


14. 基于IMU的姿态感知与运动状态分析系统


15. 具身智能核心部件综合集成系统


16. 虚实结合的机器人控制与算法验证系统


17. 强化学习控制实验


18. 智能体与大模型控制实验


等等......


具身智能综合实训台
FS_EISXT

具身智能底层教学通用实训平台,将机器人核心硬件拆解为独立实训模块,可操作、可调试、可编程、可联动,覆盖从硬件认知到闭环控制的全链路实践。可搭配虚拟仿真,适配人形机器人/机器狗/灵巧手等整机设备,贯通“运动控制-算法开发-仿真实训-真机验证”多层级实践教学