具身智能虚拟仿真

高校实验室建设与元宇宙数字化教学实践中心

打造支撑“教学+科研+创新”多层次高校实验室一站式解决方案
具身智能/机器人虚拟仿真系统
FS_EISIM
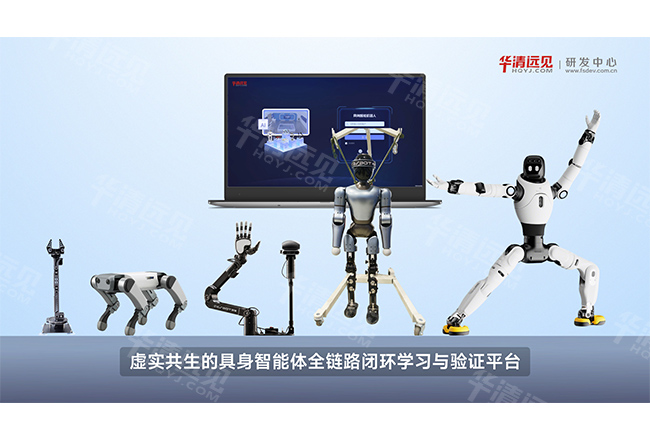
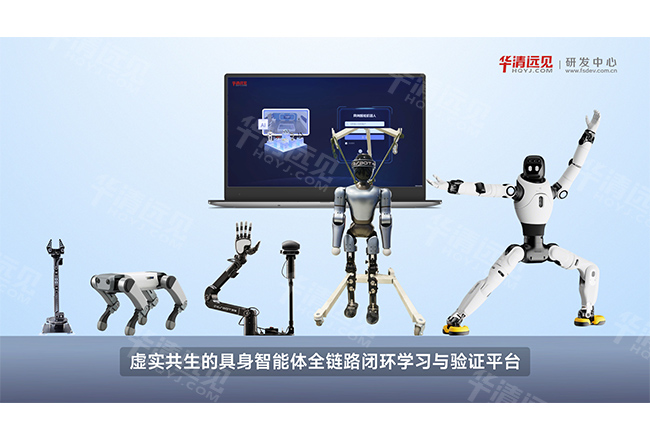
具身智能“一人一机器人”教学解决方案,以数字孪生打通算法与硬件壁垒,同时整合机械臂、四足机器狗、人形机器人、灵巧手等多设备于同一实训体系,构建起统一的具身智能全栈教学底座。覆盖从底层控制到上层决策全链路,广泛应用于基础教学、行业实训与科研创新。
  • 设备介绍
  • 系统结构
  • 设备项目
设备概述

在当前的具身智能机器人教学中,普遍面临四大难题:硬件门槛高——实物成本昂贵、易损且占地受限,人均实操时间严重不足;原理难讲透——电机、减速器、编码器等核心机理全藏在金属外壳内部,仅靠图纸难以理解;开源程度低——多数机器人仅开放二次接口,无法深入运动控制与强化学习底层;算法落地难——强化学习从仿真到部署周期长,算法与仿真环境割裂,难以形成系统化学习路径。


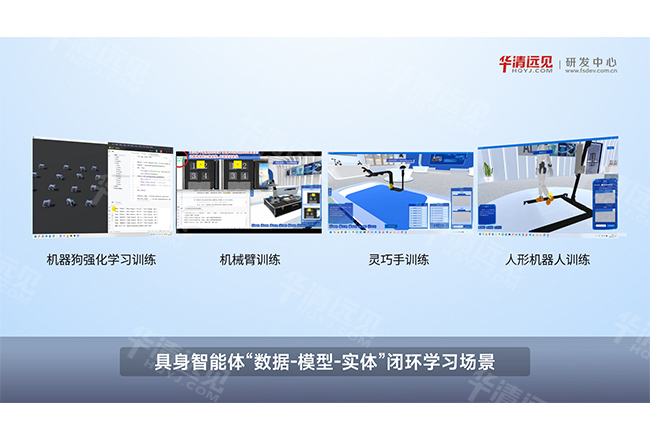
华清远见具身智能虚拟仿真系统,正是为解决这些痛点而生。它是面向人工智能、机器人和强化学习教学的桌面端虚拟仿真平台,也是实现“一人一机器人”的最佳教学解决方案。平台将“看不见的算法”与“动起来的机器人”同平台呈现,学生既能可视化理解原理,又能亲手改参数、训练模型,并在3D场景中即时验证——打通“算法构建→模型训练→场景验证”全闭环。同时系统采用1:1数字孪生技术,适配机械臂、机器狗、人形机器人、灵巧手等多样化硬件,覆盖全品类教学实训。在虚拟环境中,学生可反复调参、无限试错,零成本训练算法,从零打造能走、能跑、能跳舞的具身智能机器人,并一键导出部署至真机。打破实体数量限制,让每位学生都拥有专属机器人,轻松开展具身智能教学与科研。


产品特色

1. 一人一机器人,打破硬件数量限制


每位学生拥有专属数字孪生机器人,不限场地、时间、次数,随时训练调试,彻底解决实物设备不足、人均实操时间不够的难题。


2. 算法原理可视化,强化学习看得见摸得着


将MDP、贝尔曼方程、PPO等抽象强化学习理论转化为节点式教学画布,学生可通过连线与交互直观理解“观测→动作→奖励”的算法闭环,让不可见的智能决策过程变得可操作、可验证。


3. 白盒化机电仿真,打通底层控制机理


提供元器件级虚拟器件库,通过图形化连线搭建电机、驱动、编码器回路,将电磁换向、H桥驱动、PID闭环、谐波减速器传动等抽象原理进行3D可视化解析,学生可直观理解机器人“肌肉”层面的控制逻辑。


4. 工业级数字孪生,原生ROS2虚实协同


底层采用与实物机器人完全一致的DDS通信机制及原生ROS2(Humble)生态,支持仿真与实物的数据互通与一键虚实切换,仿真代码可直接移植至真实机器人。


5. 无代码3D场景编辑器,极速构建实训环境


无需编写XML代码,仅需UI拖拽与参数化输入,即可快速构建包含复杂地形、动态障碍物、视觉引导线的实训沙盘,大幅降低场景搭建门槛。


6. 算力弹性调度,普通机房也能高效训练


原生兼容OpenAI Gym,解除对高端显卡的依赖。仅靠常规CPU即可弹性调度4-32个并发环境,支持训练与预测双模式,彻底打通强化学习算力瓶颈。


7. 多模态融合,直击具身智能前沿应用


逼真模拟2D/3D视觉、激光雷达、IMU等传感器,覆盖YOLO目标检测、PPO机械臂抓取、非线性PID视觉巡线、LLM Agent语音交互等前沿项目。


8. 阶梯式全栈课程,从入门到系统集成


课程从Python、PyTorch起步,横向拓展CV/NLP,纵向深入ROS2,配合双模式动态调试,形成“理论学习→算法构建→虚拟仿真→实机部署”的完整实训闭环。


系统结构图

1、数字孪生:


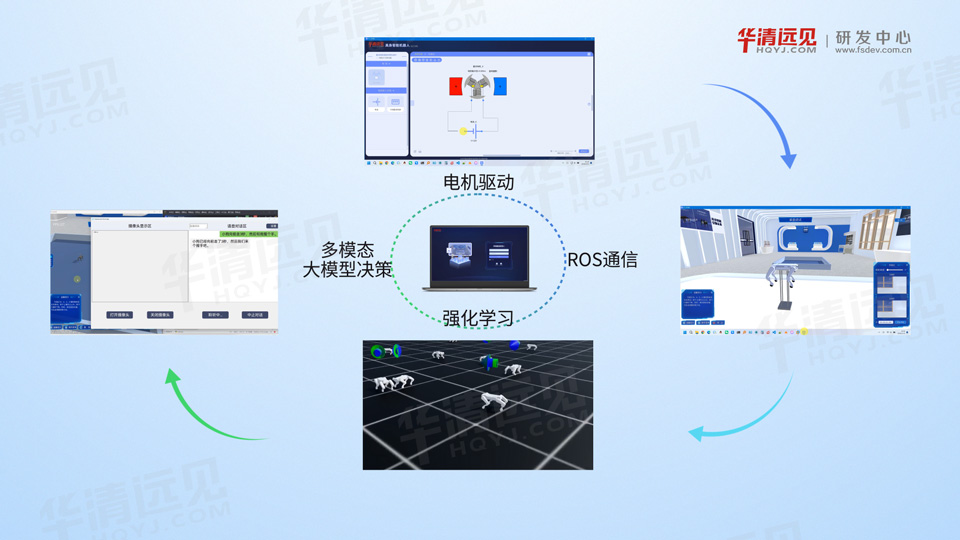
以数字孪生构建多维无限实验场,沿“电机驱动 → ROS通信 → 强化学习 → 多模态大模型决策”四层技术阶梯,逐级掌握具身智能开发能力。

2、真机落地:


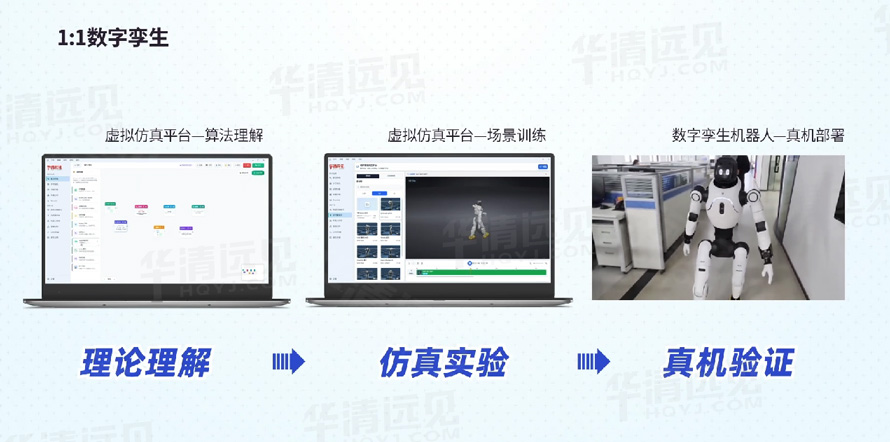
提供1:1复刻的数字孪生实体硬件,仿真验证通过的代码,一键部署至物理真机,构建“理论理解→仿真实验→真机验证”的具身智能最强实战闭环。

综合项目案例介绍

1、机器人运动


聚焦机器人的“全身运动控制 + 环境交互”核心能力培养,提供从单关节调试到全身步态规划的完整仿真与实训环境。


内置18关节人形机器人强化学习训练场并配套姿态控制、步态训练、语音交互、空间悬停触控及协同控制APP等课程项目。

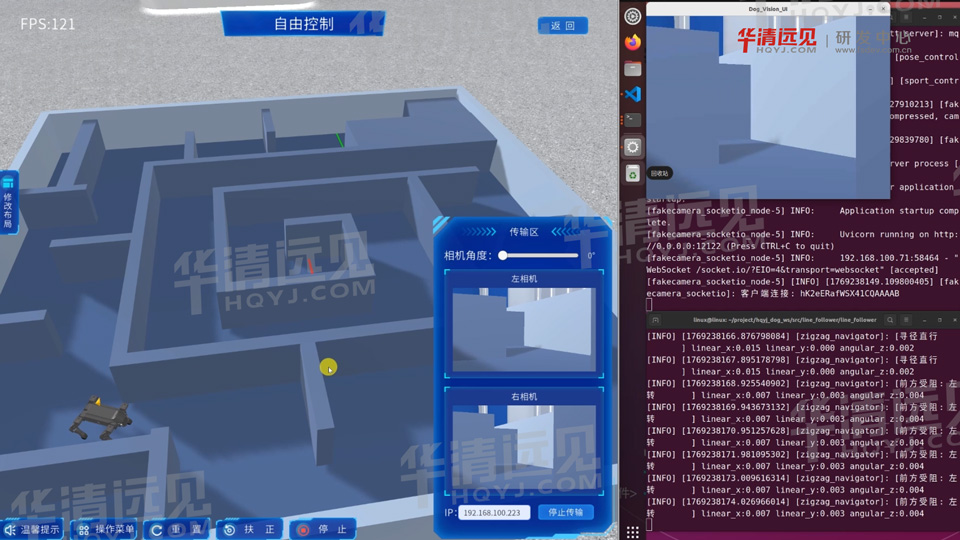
2、四足机器狗具身智能仿真与实训项目--全向迷宫避障


聚焦四足机器狗“运动控制 + 自主导航 + 环境感知”能力培养,覆盖从底层关节驱动到高层任务决策的全链路实训。


有迷宫避障(激光雷达局部路径规划)、巡线(OpenCV + PID高速追踪)、颜色识别/跟踪、雷达扫描(2D避障轮廓与地图)、双目测距等实验项目。

3、机械臂/灵巧手具身智能“感-控-学”一体化仿真与实训项目


打造以“结构认知 → 视觉感知 → 运动规划 → 智能决策”四阶递进式技术链条为主线全栈开发。系统以CASBOT D1(六轴机械臂+仿生灵巧手+主动视觉头)和自研6关节机械臂为双载体,深度融合视觉标定、运动学解算、视觉伺服与深度强化学习四大关键技术,实现“看得懂环境、算得准位姿、抓得住目标,”的完整智能抓取闭环,还有猜拳游戏(手势识别与动作反馈)

具身智能/机器人虚拟仿真系统
FS_EISIM

具身智能“一人一机器人”教学解决方案,以数字孪生打通算法与硬件壁垒,同时整合机械臂、四足机器狗、人形机器人、灵巧手等多设备于同一实训体系,构建起统一的具身智能全栈教学底座。覆盖从底层控制到上层决策全链路,广泛应用于基础教学、行业实训与科研创新。